Get in touch

1. บทนำ: การแยกโครงสร้างแรงม้าของมอเตอร์เหนี่ยวนำกระแสสลับ มอเตอร์เหนี่ยวนำกระแสสลับเป็นหนึ่งในม...
อ่านเพิ่มเติม
ข่าวอุตสาหกรรม
2026-09-03
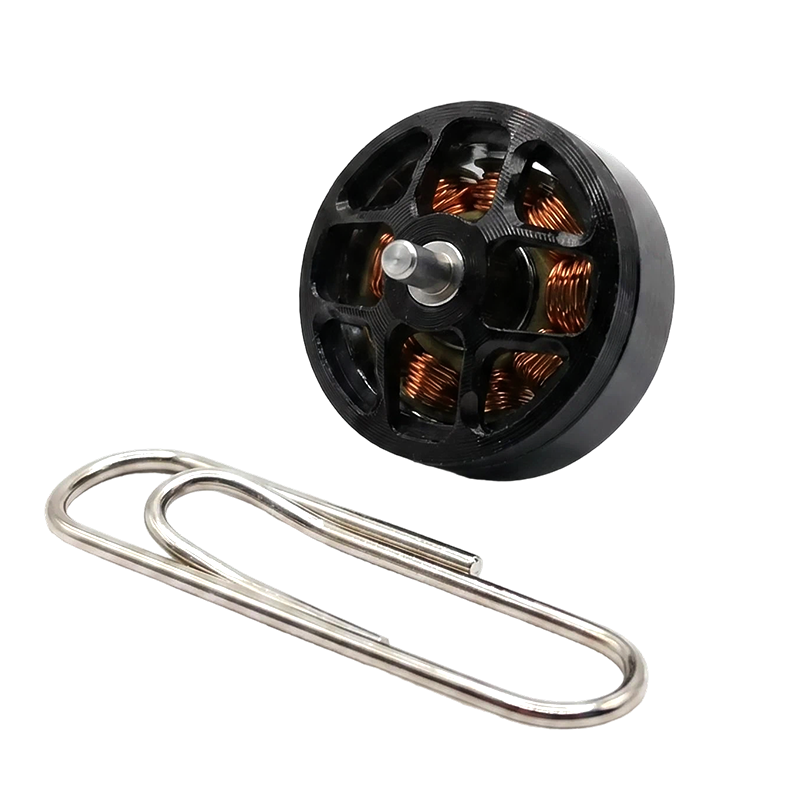
วิศวกรฝ่ายวิจัยและพัฒนาเคยบอกเราว่ามอเตอร์ไร้แปรงถ่านซึ่งทำงานอย่างสวยงามบนม้านั่งทดสอบด้วยโดรนหยุดทำงานบนแขนหุ่นยนต์ภายในไม่กี่นาที สาเหตุไม่ใช่การขาดพลัง มันไม่ตรงกันระหว่างข้อกำหนดแรงบิดต่อเนื่องที่ใช้โดยผู้สร้างโดรนกับโปรไฟล์แรงบิดยึดสูงที่ความเร็วต่ำและยึดสูงซึ่งต้องการโดยข้อต่อหุ่นยนต์ มอเตอร์ไร้แปรงถ่านสำหรับหุ่นยนต์จะต้องยึดตำแหน่งต้านแรงโน้มถ่วง เคลื่อนที่ได้อย่างราบรื่นที่ 20 RPM และอยู่รอดได้ในรอบการสตาร์ท-ดับบ่อยครั้งโดยไม่เกิดความเสียหายจากความร้อน นั่นเป็นภาพรวมข้อกำหนดที่แตกต่างไปจากเดิมอย่างสิ้นเชิง
วิศวกรฝ่ายจัดซื้อมักทำผิดพลาดแบบเดียวกัน โดยเลือกมอเตอร์ตาม RPM ที่ไม่มีโหลดสูงสุดในแค็ตตาล็อก จากนั้นค้นพบแรงบิดต่อเนื่องที่ความเร็วข้อต่อจริงนั้นสั้น ผลลัพธ์คือการออกแบบใหม่ซึ่งใช้เวลาหลายเดือน
มอเตอร์ไร้แปรงถ่านสำหรับหุ่นยนต์คือเครื่องจักรซิงโครนัสสามเฟสที่ออกแบบมาเพื่อความหนาแน่นของแรงบิดสูง แรงบิดฟันเฟืองต่ำ และการป้อนกลับตำแหน่งแบบลูปปิด แทนที่จะใช้ RPM ที่ไม่มีโหลดสูงสุด
ความแตกต่างจะชัดเจนเมื่อคุณเปรียบเทียบมอเตอร์โดรนขับเคลื่อนกับแอคทูเอเตอร์แบบร่วม มอเตอร์โดรนถูกเลือกสำหรับแรงขับต่อน้ำหนักที่ RPM สูง มอเตอร์ข้อต่อหุ่นยนต์ถูกเลือกสำหรับแรงบิดต่อเนื่องที่ความเร็วต่ำ โดยมักจะมีกระปุกเกียร์ฮาร์มอนิกจะลดความเร็วเอาท์พุตเป็น 20-60 RPM ในขณะที่เพิ่มแรงบิด พารามิเตอร์ที่สำคัญ ได้แก่ ความหนาแน่นของแรงบิด (นิวตันเมตรต่อกิโลกรัมของมวลมอเตอร์) แรงบิดฟันเฟือง (ตัวย้อนแม่เหล็กที่ทำให้การหมุนไม่สม่ำเสมอ) และความยืดหยุ่นของขดลวด
นอกจากนี้ ขดลวดและตัวเข้ารหัสยังได้รับการตัดสินใจในระดับการใช้งานอีกด้วย มอเตอร์ที่ทำงานสำหรับแกนข้อมือ 24 กระแสตรง อาจต้องมีการพัน 310 VDC สำหรับแกนเอวหนัก และประเภทตัวเข้ารหัสจะต้องตรงกับอินพุตของตัวควบคุม สิ่งเหล่านี้ไม่ใช่ตัวเลือกแค็ตตาล็อก พวกเขาเป็นทางเลือกทางวิศวกรรม
สำหรับข้อต่อหุ่นยนต์ ค่าการลดพิกัดระหว่างแรงบิดสูงสุดและแรงบิดต่อเนื่องโดยทั่วไปคือ 2.5x ถึง 3x ระบุตัวเลขต่อเนื่องเสมอ ไม่ใช่ตัวเลขสูงสุด
แรงบิดต่อเนื่องที่ RPM ต่ำจะกำหนดว่าหุ่นยนต์จะสามารถรับน้ำหนักบรรทุกได้หรือไม่ ความเร็วสูงสุดบนแผ่นข้อมูลไม่ได้
แรงโน้มถ่วงจะกระทำต่อมอเตอร์เสมอ แม้ว่าแขนจะอยู่กับที่ก็ตาม แกนข้อมือที่บรรทุกเครื่องมือ 2 กก. ต้องใช้แรงบิดต่อเนื่องประมาณ 0.5 ถึง 1.5 นิวตันเมตรที่ 50-100 RPM เพื่อยึดเครื่องมือนั้นให้มั่นคง แกนข้อศอกต้องการแรง 3-8 นิวตันเมตร แกนไหล่ที่รับน้ำหนักบรรทุกเต็มอาจต้องใช้แรง 15-40 นิวตันเมตร ความเร็วรอบเปล่าที่ 6,000 รอบต่อนาทีไม่เกี่ยวข้องที่นี่เนื่องจากข้อต่อไม่เคยทำงานใกล้ความเร็วนั้น
ใช้ระยะขอบด้านความปลอดภัย 3 เท่าเมื่อปรับขนาดมอเตอร์ข้อต่อ มอเตอร์ที่ให้แรงบิดตามที่ต้องการเท่านั้นจะเกิดความร้อนมากเกินไปภายในเดือนแรกของการทำงาน
| ประเภทข้อต่อหุ่นยนต์ | แรงบิดต่อเนื่องที่ต้องการที่เอาท์พุต | เฟรม BLDC ทั่วไป |
| แกนข้อมือ | 0.5-1.5 นิวตันเมตร | 42 มม |
| แกนข้อศอก | 3-8 นิวตันเมตร | 57-76 มม |
| แกนไหล่ | 15-40 นิวตันเมตร | 80-100 มม |
สถาปัตยกรรมร่วมควรกำหนดโครงมอเตอร์และกระปุกเกียร์ ไม่ใช่อย่างอื่น
ข้อต่อไหล่รับน้ำหนักสูงได้ประโยชน์จากมอเตอร์เกียร์ฮาร์มอนิก ซึ่งให้ระยะฟันเฟืองเป็นศูนย์และมีความหนาแน่นของพลังงานสูง Jiangsu Retek Motion Co., Ltd. (Retek Motion) นำเสนอมอเตอร์เกียร์ฮาร์มอนิก 200 นิวตันเมตรที่เหมาะกับแกนไหล่และเอวที่มีน้ำหนักมาก น้ำหนักบรรทุกปานกลางบนแขนร่วมมือและผู้ควบคุมแบบเคลื่อนที่ทำงานได้ดีกับมอเตอร์เกียร์ 60 นิวตันเมตร สำหรับหุ่นยนต์ทางการแพทย์ขนาดกะทัดรัดแบบติดไหล่ มอเตอร์แบบเอาท์รันเนอร์ไร้แปรงถ่านขนาด 42 มม. พร้อมหัวเกียร์ให้ความหนาแน่นของกำลังในซองขนาดเล็ก
 มอเตอร์เกียร์ฮาร์มอนิก 200 นิวตันเมตรสำหรับข้อต่อหุ่นยนต์งานหนัก มอเตอร์นี้ให้แรงบิด 200 นิวตันเมตรโดยไม่มีระยะฟันเฟือง ทำให้เหมาะสำหรับแกนไหล่และเอวที่หนักในหุ่นยนต์ที่ต้องการตำแหน่งที่แม่นยำและทำซ้ำได้ ดูผลิตภัณฑ์ →
 มอเตอร์เกียร์ 60 นิวตันเมตรสำหรับหุ่นยนต์ร่วมปฏิบัติงานและหุ่นยนต์ควบคุม ด้วยแรงบิดพิกัด 60 Nm มอเตอร์เกียร์นี้จึงเหมาะกับแขนร่วมมือที่มีน้ำหนักบรรทุกปานกลางและอุปกรณ์ควบคุมแบบเคลื่อนที่ได้ ให้ประสิทธิภาพที่เชื่อถือได้สำหรับงานหุ่นยนต์ต่างๆ ดูผลิตภัณฑ์ →
 มอเตอร์ไร้แปรงถ่าน Outrunner ขนาด 42 มม. พร้อมหัวเกียร์สำหรับหุ่นยนต์ทางการแพทย์ มอเตอร์ไร้แปรงถ่านเอาท์รันเนอร์ขนาดกะทัดรัด 42 มม. พร้อมหัวเกียร์ให้แรงบิดสูงและการควบคุมที่แม่นยำ เหมาะสำหรับการใช้งานหุ่นยนต์ทางการแพทย์แบบติดไหล่ ดูผลิตภัณฑ์ →
กล่องเกียร์ฮาร์มอนิกไม่มีฟันเฟืองซึ่งจำเป็นสำหรับการวางตำแหน่งซ้ำ กล่องเกียร์ดาวเคราะห์มีราคาถูกกว่าและทนต่อแรงกระแทกได้ดีกว่า ดังนั้นจึงเหมาะกับล้อหุ่นยนต์เคลื่อนที่ที่ชนขอบถนนและทางลาด โครงมอเตอร์เป็นไปตามตัวเลือกกระปุกเกียร์ ไม่ใช่อย่างอื่น
ใช้รายการตรวจสอบนี้เมื่อประเมินมอเตอร์ตัวเลือกใดๆ สำหรับข้อต่อหุ่นยนต์:
เฟรมที่ใหญ่ขึ้นไม่ได้ให้แรงบิดที่ใช้งานได้มากกว่าตามสัดส่วนเสมอไป เนื่องจากแฟคเตอร์การเติมของขดลวดและการกระจายความร้อนจะเปลี่ยนไปตามเส้นผ่านศูนย์กลางและความยาวแกน
เส้น DC แบบไร้แปรงถ่านของ Retek Motion ครอบคลุมตั้งแต่ 28 มม. ถึง 130 มม. ค่าแรงบิดต่อเนื่องตัวแทนในซีรีส์ 24 VDC คือประมาณ 0.4 นิวตันเมตรสำหรับมอเตอร์ 42 มม., 0.8 นิวตันเมตรสำหรับ 57 มม., 1.6 นิวตันเมตรสำหรับ 76 มม., 2.2 นิวตันเมตรสำหรับ 80 มม., 3.5 นิวตันเมตรสำหรับ 100 มม. และ 6.5 นิวตันเมตรสำหรับ 130 มม. ความก้าวหน้าจะใกล้เคียงกับความสัมพันธ์แบบลูกบาศก์กับเส้นผ่านศูนย์กลางของโรเตอร์ ซึ่งเป็นเหตุผลว่าทำไมการเลือกขนาดเฟรมจึงเป็นปัญหาในการออกแบบการระบายความร้อนเป็นหลัก
ที่แกนไหล่ BLDC 100 มม. บวกกับกระปุกเกียร์ฮาร์มอนิก 200 Nm ครอบคลุมน้ำหนักบรรทุกทางอุตสาหกรรมส่วนใหญ่ ด้านล่างนั้น เฟรมขนาด 80 มม. และเล็กกว่าจะรองรับการเคลื่อนไหวของข้อมือและจุดศูนย์กลางเครื่องมือ
ความยืดหยุ่นทางวิศวกรรมและการบูรณาการการผลิตในแนวดิ่งมีความสำคัญมากกว่าความกว้างของแค็ตตาล็อก เนื่องจากข้อต่อหุ่นยนต์ส่วนใหญ่ต้องการโครงการมอเตอร์แบบกำหนดเอง
Retek Motion ได้ออกแบบและสร้างมอเตอร์ DC แบบไร้แปรงถ่านภายในบริษัทมาตั้งแต่ปี 2018 นอกจากนี้ บริษัทยังผลิตตัวเรือนกระปุกเกียร์ที่กลึงด้วย CNC ส่วนประกอบแบบหล่อ และชุดสายไฟภายใต้หลังคาเดียวกัน การผสมผสานดังกล่าวช่วยให้ผู้ผลิตหุ่นยนต์วนซ้ำการกำหนดค่าการพัน ตัวเข้ารหัส และตัวเชื่อมต่อโดยไม่ต้องประสานงานกับซัพพลายเออร์หลายราย
สำหรับกรณีการใช้งานเฉพาะ Retek's มอเตอร์ไร้แปรงถ่านที่มีฟันเฟืองต่ำ ลดระลอกตำแหน่งที่เอาต์พุตในขณะที่ มอเตอร์กระแสตรงไร้แปรงถ่านแรงบิดสูง ระบุระยะขอบที่จำเป็นเมื่อเพย์โหลดเป็นไดนามิก
มอเตอร์หุ่นยนต์เป็นระบบบนเพลา: ขดลวด ตัวเข้ารหัส เบรก กระปุกเกียร์ และชุดสายไฟทั้งหมดต้องอยู่ในแนวเดียวกันในโปรไฟล์ความเร็วแรงบิดเดียว
เริ่มต้นข้อมูลจำเพาะของมอเตอร์ด้วยแรงบิดต่อเนื่องที่ความเร็วข้อต่อ ไม่ใช่ความเร็วรอบเปล่าจากเอกสารข้อมูล
มอเตอร์ไร้แปรงถ่านสำหรับหุ่นยนต์ได้รับการกำหนดไว้สำหรับแรงบิดต่อเนื่องที่ความเร็วต่ำ ฟันเฟืองต่ำ และความเข้ากันได้ของฟีดแบ็ค ในขณะที่มอเตอร์ BLDC ทั่วไปมักจะได้รับการจัดอันดับสำหรับความเร็วสูงสุดและกำลังเอาท์พุตสูง
คูณมวลน้ำหนักบรรทุกด้วยความยาวของแขนโมเมนต์ บวกกับแรงเฉื่อยที่สะท้อนและความสูญเสียของกระปุกเกียร์ จากนั้นใช้ปัจจัยด้านความปลอดภัยอย่างน้อย 3 เท่า
กล่องเกียร์ฮาร์มอนิกให้ระยะฟันเฟืองเป็นศูนย์และการลดข้อต่อแขนที่แม่นยำ กล่องเกียร์ดาวเคราะห์รองรับแรงกระแทกได้ดีกว่าสำหรับล้อขับเคลื่อนแบบเคลื่อนที่
ใช่. ตัวควบคุมในตัวและตัวเลือกการขึ้นลานแบบกำหนดเองเป็นมาตรฐาน และซัพพลายเออร์ที่บูรณาการในแนวตั้งยังสามารถผลิตตัวเรือนกระปุกเกียร์และชุดสายไฟได้
1. บทนำ: การแยกโครงสร้างแรงม้าของมอเตอร์เหนี่ยวนำกระแสสลับ มอเตอร์เหนี่ยวนำกระแสสลับเป็นหนึ่งในม...
อ่านเพิ่มเติม1. บทนำ ในระบบอัตโนมัติทางอุตสาหกรรมสมัยใหม่ การสร้างศูนย์ข้อมูล การอัพเกรดเครื่องใช้ไฟฟ้า...
อ่านเพิ่มเติมสเต็ปเปอร์มอเตอร์ถือเป็นรากฐานสำคัญของการควบคุมการเคลื่อนไหวสมัยใหม่ โดยให้การวางตำแหน่งและการเปลี่ยน...
อ่านเพิ่มเติมภาพรวมของมอเตอร์อุตสาหกรรมอยู่ระหว่างการเปลี่ยนแปลงครั้งสำคัญ โดยได้แรงหนุนจาก ...
อ่านเพิ่มเติมสินค้าที่เกี่ยวข้อง
อาคาร 10, No.199, ถนน Jinfeng, ซูโจวไฮเทค, มณฑลเจียงซู, จีน
+86-130 1379 7383
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 วอทส์แอพพ์
ลิขสิทธิ์ © Suzhou Retek Electric Technology Co., Ltd. สงวนลิขสิทธิ์. Custom OEM Industrial Multi Rotor Drone Motors Manufacturers